كلب روبوتي يقطع ماراثونًا كاملًا بشحنة واحدة.. كيف نجح RAIBO2 في توفير الطاقة؟
دراسة Nature تكشف كيف قطع الروبوت الكوري RAIBO2 مسافة 42.195 كم بشحنة واحدة، وكيف ساعدت الهندسة والتعلم الآلي على تقليل استهلاك الطاقة.
محتويات المقال
- ما هو RAIBO2 ومن طوره؟
- ماذا حدث في الماراثون؟
- أرقام التجربة في جدول مبسط
- لماذا تستهلك الروبوتات ذات الأرجل طاقة كبيرة؟
- السر الأول: تخفيف الأجزاء المتحركة
- السر الثاني: تقليل خسائر الدوائر والمحركات
- السر الثالث: تعليم الروبوت طريقة مشي موفرة للطاقة
- ما معنى تكلفة النقل 0.25؟
- هل كانت البطارية ستكفي لمسافة أطول؟
- هل تغلب الروبوت على البشر؟
- هل يمكن استخدامه في إنقاذ المصابين بعد الزلازل؟
- ما التطبيقات الأخرى للروبوتات طويلة المدى؟
- هل البطاريات وحدها هي مستقبل الروبوتات؟
- ما الذي لم تثبته الدراسة بعد؟
- الخلاصة
- المصادر الأصلية
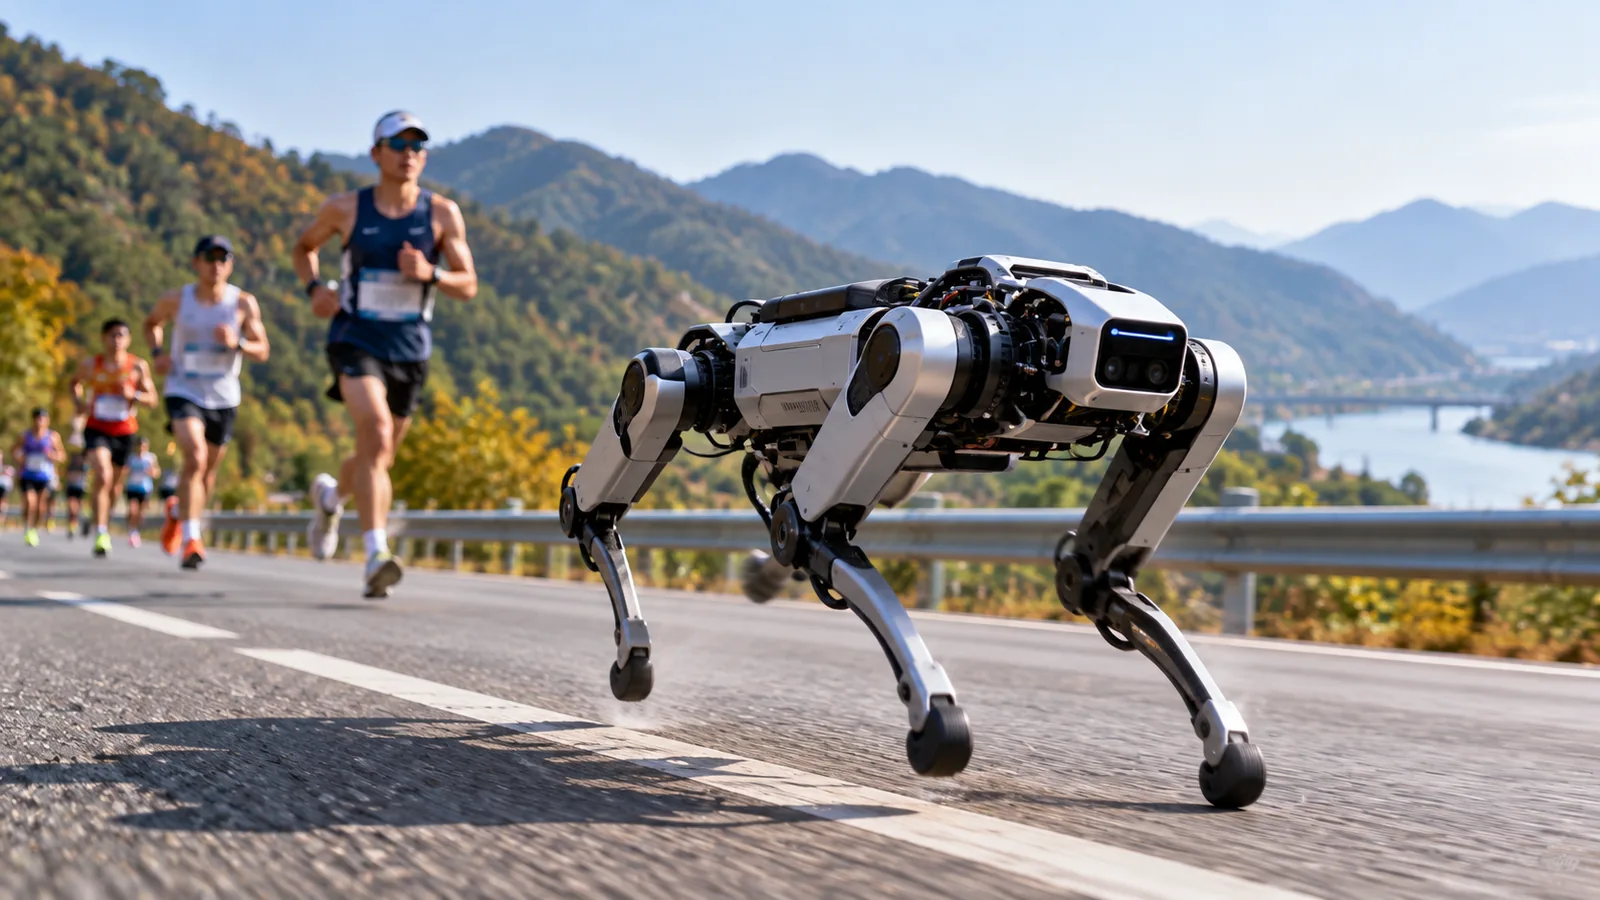
في سباق ماراثون حقيقي بكوريا الجنوبية، لم يكن جميع المشاركين من البشر. فقد أكمل روبوت رباعي الأرجل اسمه RAIBO2 مسافة 42.195 كيلومترًا بشحنة بطارية واحدة، في 4 ساعات و19 دقيقة و52 ثانية. لم يحدث الإنجاز أمس؛ فالسباق أُقيم في نوفمبر 2024، لكن الدراسة الهندسية المفصلة نُشرت في مجلة Nature يوم 23 سبتمبر 2026. هذا التفريق مهم لأن الخبر الجديد هو تفسير كيف أمكن للروبوت قطع تلك المسافة، وليس ادعاء أن السباق جرى في 2026. الإنجاز لا يثبت أن الروبوتات صارت أسرع من أفضل العدائين، لكنه يكشف تقدمًا في واحدة من أصعب مشكلات الروبوتات المتحركة: الطاقة.
ما هو RAIBO2 ومن طوره؟
RAIBO2 روبوت بأربع أرجل طوره باحثون في المعهد الكوري المتقدم للعلوم والتكنولوجيا KAIST. يشبه الكلب من حيث هيئة الحركة، لكنه آلة مصممة للبحث الهندسي وليس حيوانًا آليًا يملك إدراكًا أو نوايا. تعتمد حركته على محركات ومفاصل ومستشعرات ونظام تحكم ينسق وضع الأرجل وتوازن الجسم. ما يميزه في هذا المشروع هو التركيز على المدى الذي يقطعه قبل نفاد الشحن، بدل الاكتفاء بعرض حركة سريعة لبضع دقائق. ويأتي هذا التوجه لأن روبوتات الأرجل قد تكون مفيدة في أماكن لا تستطيع العجلات اجتيازها بسهولة، مثل الصخور والدرج والأنقاض.
ماذا حدث في الماراثون؟
شارك الروبوت في ماراثون سانغجو بكوريا الجنوبية في 17 نوفمبر 2024، وقطع المسافة الرسمية الكاملة البالغة 42.195 كيلومترًا. سجّل زمنًا قدره 4:19:52 دون تبديل البطارية أو إعادة شحنها أثناء المسار. وتشير البيانات المنشورة إلى متوسط سرعة يقارب 2.64 متر في الثانية، أي نحو 9.5 كيلومتر في الساعة. لم يكن المسار مجرد أرض مستوية مثالية؛ فقد تضمن تغيرًا في الارتفاع بلغ نحو 286 مترًا وأجزاء زلقة. هذه الظروف مهمة لأن استهلاك الطاقة يتغير مع الميل والاحتكاك وتصحيح التوازن. وكانت النتيجة عرضًا ميدانيًا في سباق فعلي، لا مجرد تجربة قصيرة على جهاز مشي.
أرقام التجربة في جدول مبسط
المسافة: 42.195 كيلومترًا. الزمن: 4 ساعات و19 دقيقة و52 ثانية. متوسط السرعة: نحو 9.5 كم/ساعة. سعة البطارية المذكورة في البيان العلمي: 2,016 واط/ساعة. الطاقة المستهلكة خلال السباق: نحو 1,280 واط/ساعة. تكلفة النقل المعيارية المعلنة: 0.25 مقابل معيار بشري مرجعي 0.37 في مقارنة الباحثين. مدى السير بالشحنة مقارنة بروبوتات رباعية أخرى: أكثر من ثلاثة أضعاف وفق الدراسة. يجب عدم تفسير مقارنة تكلفة النقل على أنها تفوق شامل للروبوت على الإنسان في كل ظروف الحركة؛ إنها مقارنة لمؤشر طاقة محدد.
لماذا تستهلك الروبوتات ذات الأرجل طاقة كبيرة؟
الروبوت ذو العجلات يستطيع التدحرج على سطح مناسب بخسائر محدودة نسبيًا، بينما يحتاج الروبوت ذو الأرجل إلى حمل وزنه باستمرار وتحريك المفاصل وتثبيت الجسم عند ملامسة الأرض. كل خطوة تتطلب تسارع أجزاء ميكانيكية ثم إبطاءها، وقد تضيع طاقة في مقاومة الأسلاك والمحركات والدوائر الكهربائية والاحتكاك الداخلي. كما أن التحكم غير الملائم قد يجعل الأرجل تبذل قوى متعاكسة أو ترتفع أكثر مما يلزم. لذلك لا تُحل المشكلة بزيادة سعة البطارية وحدها؛ فالبطارية الأكبر تضيف وزنًا يحتاج هو نفسه إلى طاقة لتحريكه.
السر الأول: تخفيف الأجزاء المتحركة
عمل الباحثون على تصميم ميكانيكي خفيف وشفاف للقوى، بحيث لا تهدر المفاصل قدرًا كبيرًا من الطاقة في مقاومة الحركة. تخفيف الكتلة عند الأطراف له أثر خاص، لأن القدم والساق تتحركان إلى الأمام والخلف في كل خطوة. وكلما ارتفعت الكتلة المتحركة، زادت الطاقة اللازمة لتسريعها وإيقافها. لكن التخفيف ليس هدفًا مطلقًا: يجب أن تظل الأجزاء قادرة على تحمل الصدمات والاهتزازات. النجاح الحقيقي هو الموازنة بين الوزن والصلابة والاعتمادية، وهو ما يفسر لماذا استلزم المشروع تحليلًا متكاملًا للخسائر بدل تغيير مكون واحد.
السر الثاني: تقليل خسائر الدوائر والمحركات
حتى عندما تكون الحركة الميكانيكية مناسبة، يمكن أن تضيع طاقة داخل نظام تشغيل المحركات. مقاومة الدوائر الكهربائية تؤدي إلى فقد جزء من الطاقة على هيئة حرارة، وتؤثر طريقة التحكم في التيار والعزم على الكفاءة. استخدم فريق RAIBO2 دائرة قيادة منخفضة المقاومة لتقليل هذه الخسائر. الفكرة تشبه تحسين كفاءة منظومة نقل الطاقة في مركبة كهربائية: لا يكفي امتلاك بطارية جيدة إذا كانت نسبة كبيرة من طاقتها تتبدد قبل أن تتحول إلى حركة مفيدة. ولهذا كانت الإلكترونيات جزءًا أساسيًا من الحل.
السر الثالث: تعليم الروبوت طريقة مشي موفرة للطاقة
استخدم الفريق سياسة حركة جرى تحسينها لتقليل تبديد الطاقة، مستفيدًا من التعلم المعزز. في هذا النهج يتعلم نظام التحكم استراتيجيات للحركة وفق أهداف ومكافآت وعقوبات تحددها عملية التدريب. لا يتعلق الأمر بأن الروبوت يفكر مثل الإنسان؛ بل بأن خوارزمية التحكم تتعلم اختيار أوامر حركة تحقق التوازن والتقدم مع تقليل كلفة الطاقة. قد يؤدي تغيير بسيط في توقيت وضع القدم أو مقدار ارتفاعها إلى فرق متراكم كبير على عشرات الآلاف من الخطوات. ويبرز هنا أن البرمجيات والميكانيكا يجب أن تُصمما معًا.
ما معنى تكلفة النقل 0.25؟
استخدم الباحثون مؤشرًا يسمى Cost of Transport أو تكلفة النقل، وهو طريقة معيارية لمقارنة الطاقة المطلوبة لنقل جسم مسافة معينة بعد مراعاة وزنه. كلما انخفض المؤشر، كانت الحركة أكثر كفاءة ضمن تعريف القياس المستخدم. أعلنت الدراسة قيمة كلية قدرها 0.25، وقارنتها بقيمة بشرية مرجعية تبلغ 0.37. لكن لا يصح استنتاج أن RAIBO2 أفضل من الإنسان في جميع أنواع الجري، لأن الأداء يعتمد على السرعة والتضاريس وطريقة حساب الطاقة والظروف التجريبية. الأهم أن المؤشر أظهر تحسنًا ملحوظًا مقارنة بمنصات روبوتية ذات أرجل سابقة.
هل كانت البطارية ستكفي لمسافة أطول؟
بحسب البيان العلمي، استهلك الروبوت قرابة 1,280 واط/ساعة من سعة بطارية إجمالية تبلغ 2,016 واط/ساعة خلال الماراثون. وعلى أساس بيانات الاختبار، قدّر الباحثون إمكانية قطع مسافة إضافية تقارب 25 كيلومترًا في ظروف مناسبة. هذا تقدير وليس سجلًا مثبتًا لمسافة ماراثون ثانٍ. كذلك لا يمكن ببساطة قسمة السعة على الاستهلاك ثم ضمان المدى نفسه على الجبال أو الأنقاض، لأن الميل ونوع السطح ودرجة الحرارة وسرعة الحركة والحمولة قد تغير الاستهلاك بصورة كبيرة.
هل تغلب الروبوت على البشر؟
عبارة «أسرع من البشر» قد تكون مضللة. زمن الروبوت أقل من متوسطات بشرية منشورة لبعض سباقات الماراثون، لكنه أبطأ بكثير من عدائي النخبة، ولم يكن الهدف الفوز بسباق سرعة. كما أن نجاح الروبوت في إكمال السباق لا يعني أنه قادر على التعامل مع جميع القرارات المعقدة على الطريق باستقلالية كاملة؛ إذ تناولت بعض التغطيات وجود مساعدة بشرية عن بُعد في جوانب من التشغيل. الإنجاز المقاس بوضوح هو قطع مسافة طويلة دون إعادة شحن، ولذلك الأفضل عرض النتائج ضمن هذا الإطار الدقيق.
هل يمكن استخدامه في إنقاذ المصابين بعد الزلازل؟
تحتاج فرق الإنقاذ أحيانًا إلى أجهزة تستطيع الحركة فوق أرض غير مستوية أو داخل مناطق خطرة. الروبوتات ذات الأرجل قد تتجاوز بعض العوائق التي توقف الروبوتات ذات العجلات، ويمكن نظريًا تجهيزها بكاميرات ومستشعرات ووسائل اتصال. زيادة المدى تساعد على تنفيذ مهام أطول دون عودة متكررة إلى نقطة الشحن. لكن سباق الماراثون لا يثبت تلقائيًا قدرة RAIBO2 على العمل داخل مبنى منهار؛ فالأنقاض تضيف تحديات مثل الغبار والحرارة والحمولة والعقبات غير المتوقعة وانقطاع الاتصال. كل استخدام ميداني يحتاج اختبارات سلامة وموثوقية مستقلة.
ما التطبيقات الأخرى للروبوتات طويلة المدى؟
يمكن أن تستفيد أعمال فحص المنشآت الصناعية والمناطق الجبلية والمزارع والمواقع الخطرة من روبوتات تتحرك لمسافات طويلة. وفي بعض المهام يمكن لروبوت رباعي الأرجل حمل حساسات لرصد الغازات أو تصوير المعدات أو إجراء مسح أولي قبل دخول البشر. لكن ملاءمة الروبوت تعتمد على تكلفة التشغيل والحمولة ومقاومة المطر والغبار وقدرة النظام على الملاحة الآمنة. في الطرق المعبدة الطويلة قد تظل العجلات أكثر كفاءة، بينما تبرز فائدة الأرجل عندما تصبح التضاريس عائقًا حقيقيًا.
هل البطاريات وحدها هي مستقبل الروبوتات؟
تطوير بطاريات ذات كثافة طاقة أعلى يساعد، لكنه ليس الطريق الوحيد لزيادة المدى. توضح تجربة RAIBO2 أن تخفيف الوزن وتحسين الدوائر وبرمجة الحركة يمكن أن يخفض الاستهلاك من المصدر. يشبه ذلك تحسين كفاءة سيارة كهربائية بدل الاكتفاء بتركيب بطارية أثقل. ومن المتوقع أن تواصل الأبحاث الجمع بين تحسين مصادر الطاقة واسترجاع جزء من الطاقة في ظروف معينة وتصميم مفاصل أكثر كفاءة وخوارزميات حركة أفضل. لا تعني هذه الاتجاهات أن روبوتًا واحدًا مناسب لجميع المهام، بل أن كل تطبيق يحتاج تصميمًا مختلفًا.
ما الذي لم تثبته الدراسة بعد؟
أظهرت التجربة أداءً لافتًا لروبوت محدد على مسار محدد، لكنها ليست ضمانًا للأداء نفسه مع حمولة ثقيلة أو في طقس قاسٍ أو فوق ركام متحرك. كما أن المدى الفعلي في المهام المهنية يتأثر بتشغيل الكاميرات والحوسبة والاتصالات، وهي أنظمة قد تستهلك طاقة إضافية. ويجب الفصل بين كفاءة التنقل وبين الذكاء والاستقلالية والسلامة. إثبات الجدوى التجارية يحتاج تجارب طويلة على الاعتمادية والصيانة والتكلفة، ومقارنات عادلة مع بدائل أخرى. وهذا لا يقلل من قيمة الإنجاز البحثي بل يحدد نطاقه.
الخلاصة
نجح RAIBO2 في إنهاء ماراثون كامل بشحنة واحدة لأن المهندسين تعاملوا مع استهلاك الطاقة كمشكلة تخص الروبوت كله: هيكل خفيف، ومحركات ودوائر أقل فقدًا، وخوارزمية حركة اقتصادية. السباق جرى في 2024، أما الدراسة المنشورة في 2026 فقد شرحت المنهج والنتائج. القيمة الحقيقية لهذا التقدم ليست استبدال العدائين البشر، بل تمهيد الطريق لروبوتات تستطيع العمل مدة أطول في مهام تحتاج الحركة على الأرجل. وبين النموذج البحثي والتطبيق الواقعي تبقى اختبارات المتانة والسلامة والتكلفة ضرورية.
المصادر الأصلية
الدراسة العلمية: Nature — A quadruped robot designed to complete a marathon on a single battery charge. البيان العلمي: Nature Portfolio — Robotics: Robot runs a marathon. تغطية علمية توضيحية: Scientific American. توثيق تاريخ السباق: The Register. تاريخ المراجعة: 13 أكتوبر 2026.